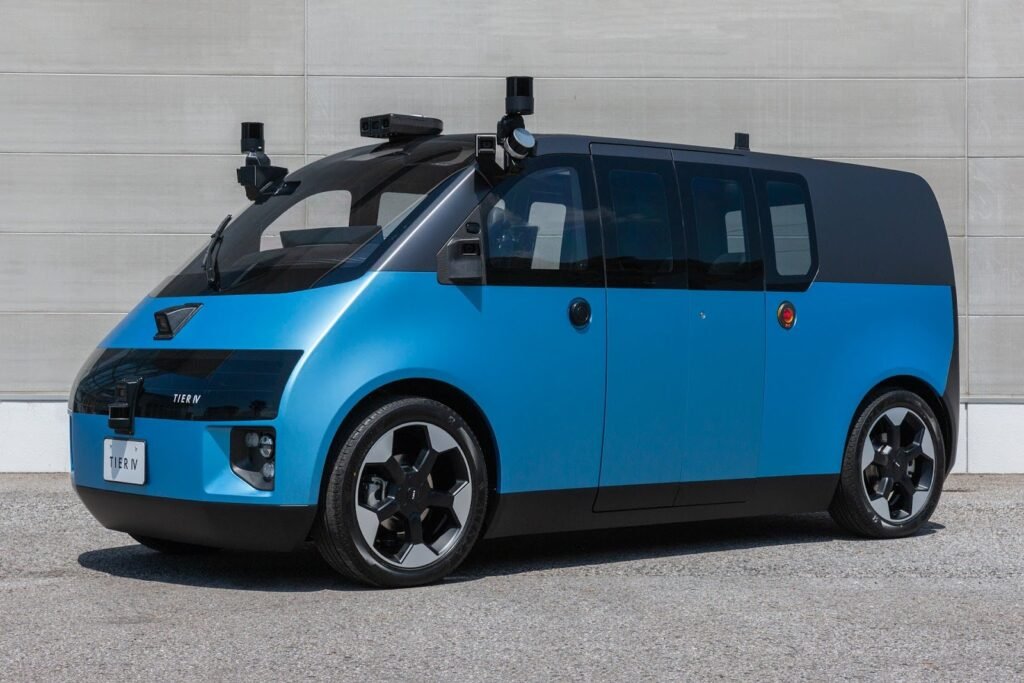
Japonya merkezli TIER IV, 11 Kasım 2026’da otonom sürüş teknolojisi için beş farklı yapay zekâ modelini açık kaynak ekosistemine sunduğunu duyurdu. NVIDIA ile geliştirilen Alpamayo 2 Edge, AutoE2E, METEOR, OnePlanner ve LatentDrive modelleri, yalnızca kamerayla çalışan araçlardan LiDAR ve yüksek çözünürlüklü harita kullanan sistemlere kadar farklı gereksinimleri hedefliyor. Ancak bütün modeller aynı olgunluk seviyesinde değil ve duyuru, bu modellerle donatılan araçların hemen sürücüsüz kullanılabileceği anlamına gelmiyor.
Japonya’nın TIER IV şirketi ne duyurdu?
Şirket, 11 Kasım tarihli resmî açıklamasında, Autoware açık kaynak sürüş yazılımının yeni mimarisi Autoware 2.0 için beş uçtan uca (end-to-end, E2E) otonom sürüş modelini tanıttı. Bu yaklaşımda aracın sensörlerinden gelen görüntü ve diğer veriler yapay zekâ tarafından işlenerek sürüş güzergâhına dönüştürülüyor. Modeller farklı sensör ve işlemci konfigürasyonlarına uygun olacak şekilde tasarlandı.
Bu beş modelin tamamı aynı gün sıfırdan yayımlanmış değil. TIER IV, METEOR’u Eylül 2026’da ayrı olarak tanıtmıştı. NVIDIA Alpamayo 2 Edge ise NVIDIA’nın modeli; TIER IV ve Autoware topluluğu bu modelin araç yazılımı entegrasyonuna katkıda bulunuyor.
Beş otonom sürüş yapay zekâ modeli neler yapıyor?
1. NVIDIA Alpamayo 2 Edge
2 milyar parametre; yalnızca kamera görüntülerinden hareket planı çıkarır. Autoware bağlantısı gerçekleştirilmiş, araç optimizasyonu sürüyor.
Kaynak kodu (GitHub) · Model deposu (Hugging Face)
2. AutoE2E
79,9 milyon parametreli, gerçek zamanlı tepki, çevre öngörüsü ve akıl yürütme katmanlarından oluşan mimari. Şimdilik yalnızca Reactive Model yayımlandı; diğer bileşenler geliştirme aşamasında.
Kaynak kodu (GitHub) · Model deposu (Hugging Face)
3. METEOR
16 milyon parametreli hafif sistem; 1–8 kamera ve isteğe bağlı LiDAR/radar destekliyor, HD harita gerektirmiyor. NVIDIA ve Renesas gibi farklı donanımlarla çalışabilecek şekilde tasarlandı.
Kaynak kodu (GitHub) · Model deposu (Hugging Face)
4. OnePlanner
LiDAR ve yüksek çözünürlüklü harita bilgileriyle çevre algısını ve hareket planlamasını birleştirerek sonraki altı saniyelik sürüş güzergâhını hesaplıyor. Autoware bütünleşmesi tamamlandı.
Kaynak kodu (GitHub) · Model deposu (Hugging Face)
5. LatentDrive
Video üzerinden V-JEPA tabanlı dünya modeliyle önündeki dört saniyelik hareketi tahmin ediyor; HD harita gerektirmiyor. Autoware entegrasyonu ve araç içi testleri sürüyor.
Kaynak kodu (GitHub) · Model deposu (Hugging Face)
Modellerin parametre sayıları neden farklı?
TIER IV’ün açıkladığı bazı modeller arasındaki ölçek farkı dikkat çekiyor: Alpamayo 2 Edge 2 milyar, AutoE2E yaklaşık 79,9 milyon, METEOR ise 16 milyon parametreye sahip. Daha az parametre genellikle daha düşük işlem gereksinimlerine imkân verebilir; buna karşılık parametre sayısı tek başına araç güvenliği, sürüş başarısı veya gerçek dünya performansını belirlemez.
Örneğin METEOR, kişisel araçlarda daha mütevazı donanımlarla kullanım için tasarlanırken Alpamayo 2 Edge görsel algı ve akıl yürütmeyi birleştirmeye odaklanıyor. Bu modellerin aynı veri kümesiyle, aynı şartlarda yapılmış bağımsız güvenlik testleri olmadan birini diğerinden kesin olarak üstün ilan etmek mümkün değil.
Autoware 2.0 neyi değiştirecek?
Autoware, otonom araç yazılımı geliştiren kuruluşların yararlanabildiği açık kaynak bir ekosistem. TIER IV’ün geliştirdiği 2.0 mimarisi, yapay zekâ ile geleneksel kurallara dayalı sürüş bileşenlerinin birlikte kullanılmasını hedefliyor. Böylece otomobil üreticileri ve teknoloji tedarikçileri, belirli bir model veya tek bir işlemci üreticisine bağlı kalmadan kendi sistemlerine uygun bileşenleri seçebiliyor.
Örneğin bazı üreticiler sadece kameraya dayalı maliyeti daha düşük sistemler üzerinde çalışırken başka üreticiler LiDAR, radar ve HD haritaları tercih edebiliyor. Açık mimari, bu seçeneklerin aynı geliştirme ekosistemi içinde sınanmasını amaçlıyor.
Açık kaynak kod, ücretsiz ve güvenli sürücüsüz araç anlamına mı geliyor?
Hayır. Kod ve model dosyalarının kamuya açık depolarda yer alması, geliştiricilerin bunları inceleyebilmesi, test etmesi ve ilgili lisans koşulları kapsamında değiştirebilmesi anlamına geliyor. Her deponun model ağırlıkları, veri seti ve ticari kullanım koşulları ayrıca incelenmeli. Araç üzerinde güvenli çalışma için sensör kalibrasyonu, veri toplama, gerçek sürüş testleri, yedek güvenlik sistemleri ve yasal izinler gerekiyor.
Özellikle AutoE2E’nin iki bileşeni geliştirme aşamasında, LatentDrive’ın araç içi doğrulaması sürüyor. TIER IV’ün açıklaması, bütün modellerin halka açık yollarda tamamen otonom sürüş için resmen sertifikalandırıldığına ilişkin bir duyuru değil.
NVIDIA iş birliği ve robotaksi hedefi
TIER IV, Mart 2026’da NVIDIA ile açıkladığı iş birliği kapsamında Alpamayo modelinin Autoware’e bağlanmasını sürdürüyor. AutoE2E için de gelecekte robotaksi alanında ticari kullanım olasılığı değerlendiriliyor. Şirketin kurucusu ve CEO’su Shinpei Kato, farklı yapay zekâ ve yarı iletken seçeneklerini aynı açık ekosistemde sunmanın otomobil üreticilerine daha fazla kontrol sağlayabileceğini belirtti.
Bu yaklaşım, otonom sürüş teknolojisinin yalnızca kapalı şirket içi yazılımlardan oluşmaması bakımından önem taşıyor. Ancak gerçek başarısını belirleyecek ölçüt GitHub’da yayımlanan model sayısı değil, farklı yol koşullarındaki bağımsız testler ve güvenlik gerekliliklerinin karşılanması olacak.
Bu gelişme otomotiv sektörü için neden önemli?
Otonom sürüş sektöründe kullanılan sensörler ve işlemciler üreticilere göre büyük farklılıklar gösteriyor. Beş modelin farklı donanım gereksinimlerine hitap etmesi; üniversiteler, girişimler, otomobil üreticileri ve tedarikçilerin araştırmaları tekrarlayabilmesi ve kendi sürüş sistemlerini geliştirebilmesi için seçenekleri artırıyor.
TIER IV, modellerin araç ortamları için optimize edilmesini ve toplulukla geliştirilmeye devam edilmesini planlıyor. Henüz bütün modellerin ortak bir ticari ürün hâline geldiği ya da her kullanıcı tarafından gerçek trafikte kullanılabildiği söylenemez.
İlgili içerikler
Kaynakça
- TIER IV — E2E otonom sürüş modelleri resmî duyurusu. Yayımlanma: 11 Kasım 2026; erişim: 15 Kasım 2026.
- TIER IV — METEOR’un önceki açık kaynak duyurusu. Yayımlanma: 8 Eylül 2026; erişim: 15 Kasım 2026.
- SDV Sector — TIER IV beş otonom sürüş modeli değerlendirmesi. Yayımlanma: 12 Kasım 2026; erişim: 15 Kasım 2026.
- TIER IV — Resmî otonom araç fotoğrafı. Erişim: 15 Kasım 2026.
Kapak görseli: TIER IV resmî medya sayfasından alınan gerçek otonom araç fotoğrafıdır. Fotoğraf, beş modelin aynı araçta test edildiği anlamına gelmez.